2023.09 — 至今
清华大学
自动化系 · 本科
智能机器人英才班。排名前 20%。
我是清华大学自动化系本科生。我的研究关注如何通过训练设计增强具身系统的适应能力。
我即将入读上海交通大学与上海期智研究院联合培养博士项目,导师为徐梦迪教授。
我的研究关注如何从训练设计的角度增强具身系统的适应能力。在模型层面,我关注多任务感知与预测下的世界建模,以及如何通过数据和监督设计促使模型主动利用上下文。在系统层面,我关注如何设计任务与交互,让智能体系统在合适的环境压力下学会快速适应。我的长期愿景是部署后的持续学习与递归自我改进(RSI)。
我曾在 FIBLAB 跟随李勇教授开展研究,也曾在清华大学空间智能与视觉研究组跟随段岳奇教授开展研究。我也很幸运能在 LEAP Lab 跟随黄高教授学习。目前在 Shanghai Coco Matrix Intelligent Technology 担任研发实习生,参与机器人模型预训练。
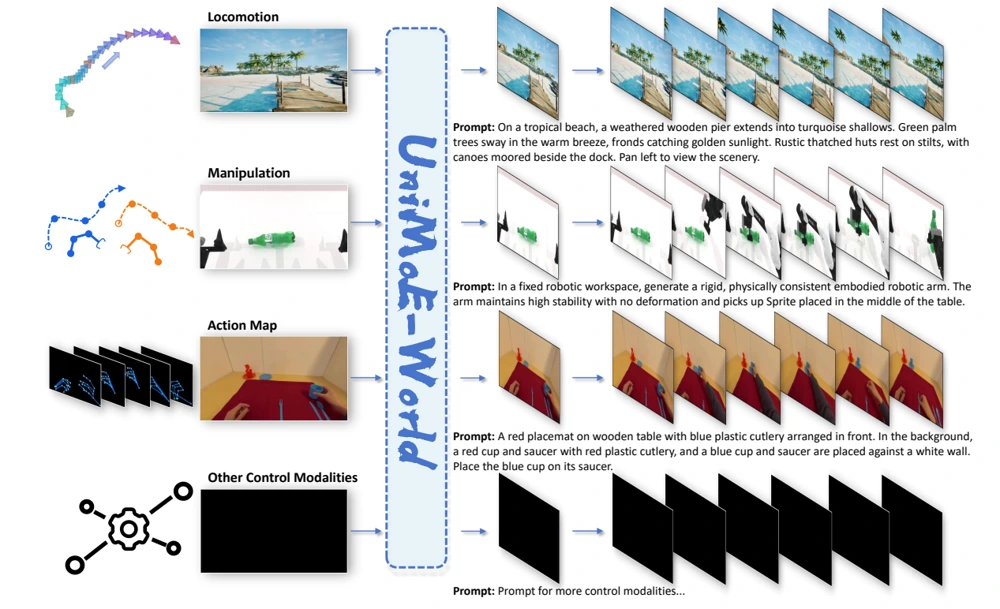
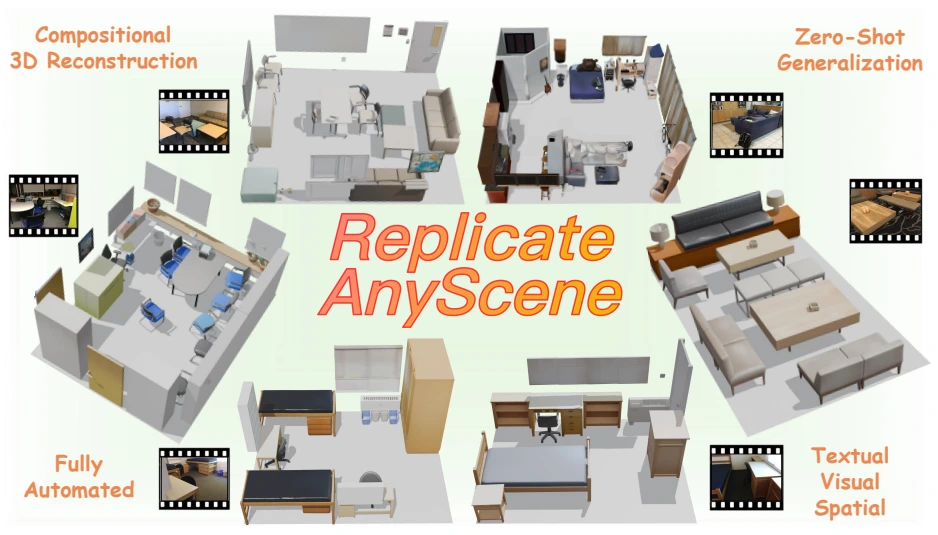
Worldscape-MoE 被 NeurIPS 2026 接收。
加入 Shanghai Coco Matrix Intelligent Technology,担任研发实习生,参与机器人模型预训练。
开始在清华大学空间智能与视觉研究组跟随段岳奇教授开展研究。
加入 Manifold AI,担任研发实习生,参与 WorldScape 研究。
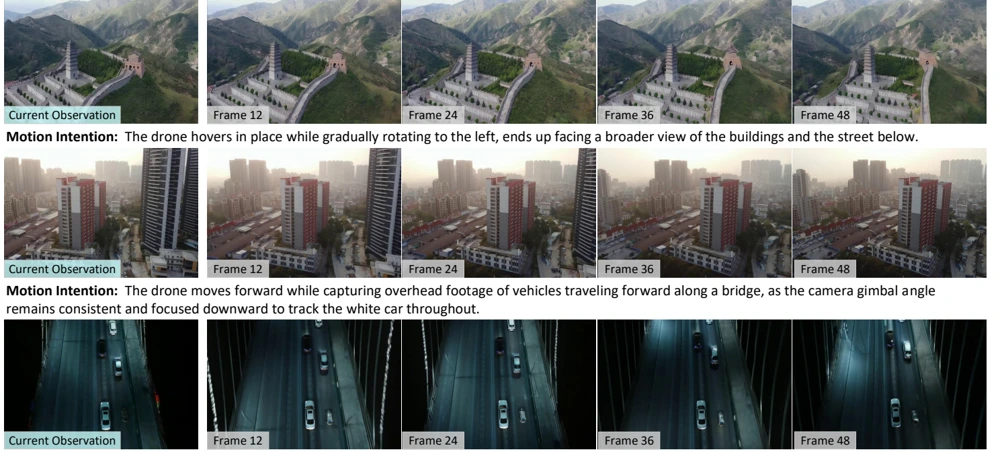
AirScape 发表于 ACM Multimedia 2025,BNI 赛道口头报告。
将世界状态及其转移的建模作为一般性思路,支持预测、规划与交互。
让机器人在部署时适应变化,持续学习,并从物理交互经验中不断改进。
编排基础模型、工具、记忆与规划,将单项能力组织为协调运作的系统。
自动化系 · 本科
智能机器人英才班。排名前 20%。
研发实习生 · 导师:Yuxiang Gao
机器人模型预训练团队核心成员之一。

研发实习生 · 导师:Wei Wu
WorldScape 的主要贡献者,负责三维空间一致性训练与面向记忆的 KV 缓存优化。
* 表示同等贡献;† 表示项目负责人。
No selected publications yet.
Photos coming soon.
Photos coming soon.
Photos coming soon.
Photos coming soon.
图片仅用于展示个人爱好,版权归各自权利人所有。如有版权问题或下架请求,请联系我。